Dopo molti anni di esperienza con i CapSensor abbiamo progettato questi nuovi CapTransducer che possono funzionare come:
- Sensori di altissima qualità per il Theremin (strumento musicale)
- Sensori per applicazioni industriali (misuratori di livello, misuratori di prossimità, ecc.)
Questi sensori sono più complessi dei CapSensor ma abbiamo ottenuto un notevole miglioramento di prestazioni:
- Funzionamento di tipo “eterodina” (come i modelli di Theremin più costosi).
- Maggiore precisione anche nella misura di capacità molto piccole.
- Possibilità di suonare il Theremin fino alla distanza di un metro e più.
- Regolazione della capacità di base (trimming) con un servomotore comandato dal software.
- Ottima stabilità della calibrazione.
Modulo – Cap Transducer
Questo Cap Transducer è il meglio che siamo riusciti a progettare per lavorare con capacità molto piccole, con la massima precisione e stabilità.
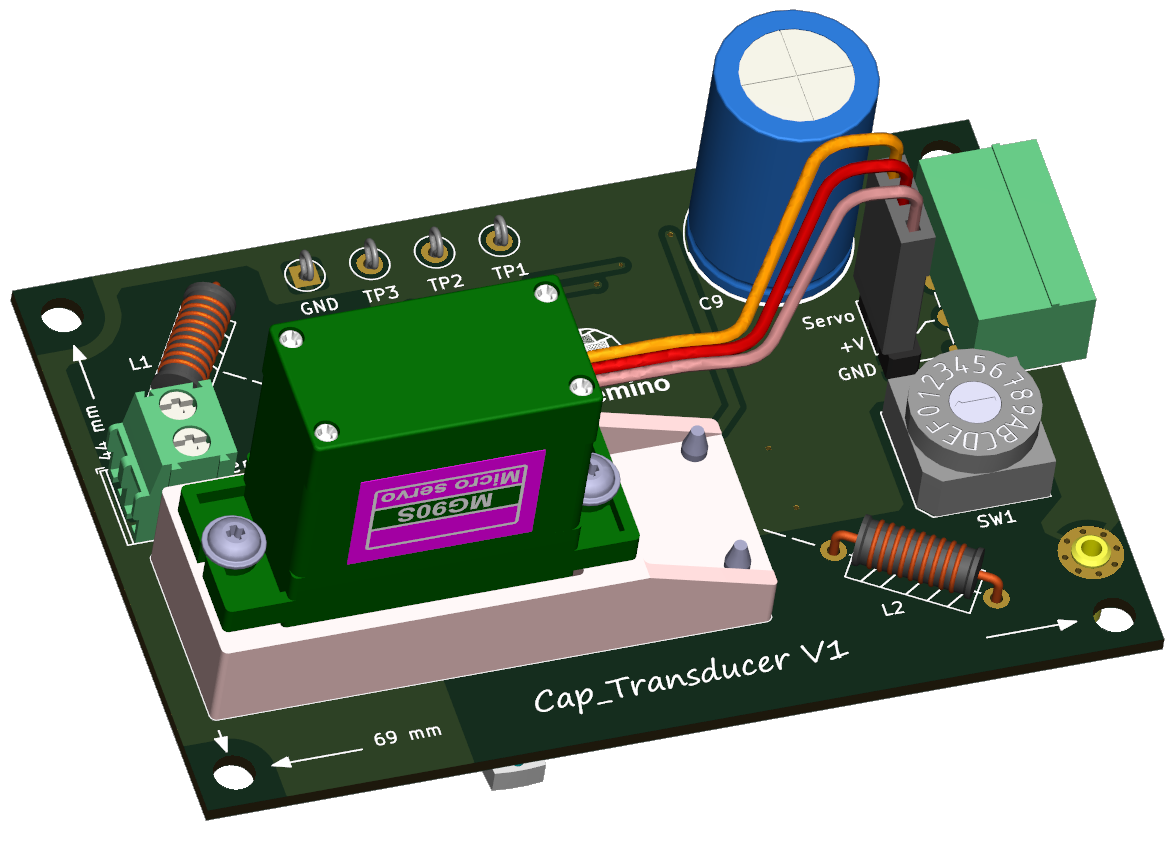
Perché usare un servomotore ?
Guardando queste immagini chi ha un po’ di esperienza nella progettazione elettronica noterà subito qualche strana complicazione.
In effetti avremmo potuto fare il trimming con un semplice condensatore variabile e regolarlo con una manopola sul pannello anteriore. Molti Theremin fanno proprio questo. Ma questa soluzione non permetterebbe di avviare la regolazione con un comando elettrico (ad esempio da un PC, un PLC, o con un pulsante lontano).
In molti casi, ad esempio il Theremin, è importante regolare lo zero stando lontani dalle antenne. Con la nostra soluzione è possibile comandare tutto da lontano e anche se si utilizza un pulsante sul pannello anteriore si può premerlo e allontanarsi, e sarà il firmware a completare la regolazione mentre stiamo a distanza e non disturbiamo le antenne.
Perché usare un commutatore al posto di un trimmer capacitivo ?
Il commutatore a sedici posizioni compensa la capacità a seconda delle dimensioni della antenna e si potrebbe sostituirlo con un semplice trimmer capacitivo. Ma i piccoli condensatori variabili hanno molti difetti, sono difficili da reperire e di dubbia qualità, inoltre dopo un po’ di anni il contatto strisciante si ossida e possono creare falsi contatti che in questo apparecchio hanno un effetto veramente terribile.
Una seconda obiezione sarebbe di utilizzare diodi Varicap che semplificherebbero e sarebbero regolabili elettricamente. Ci abbiamo provato ma purtroppo i Varicap introdurrebbero troppo rumore e il rumore si traduce in instabilità delle misure. E nel Theremin in una nota tremolante che sarebbe intollerabile.
Inoltre il circuito attuale in quel punto lavora con una tensione di circa 100 volt p.p. e questo è totalmente incompatibile con i Varicap. Per usare i Varicap avremmo dovuto modificare gli oscillatori e far lavorare le antenne a bassa tensione (1 o 2 volt al massimo) ma questo degraderebbe di molto la sensibilità (KHz per pF di variazione) e renderebbe le antenne notevolmente più sensibili ai disturbi esterni. In pratica più la tensione dell’oscillatore è alta sull’antenna (100 volt) e meno influiscono su di essa i piccoli disturbi prodotti dai trasmettitori ad onde lunghe o i disturbi atmosferici (che sono nell’ordine dei millivolt).
Il condensatore variabile
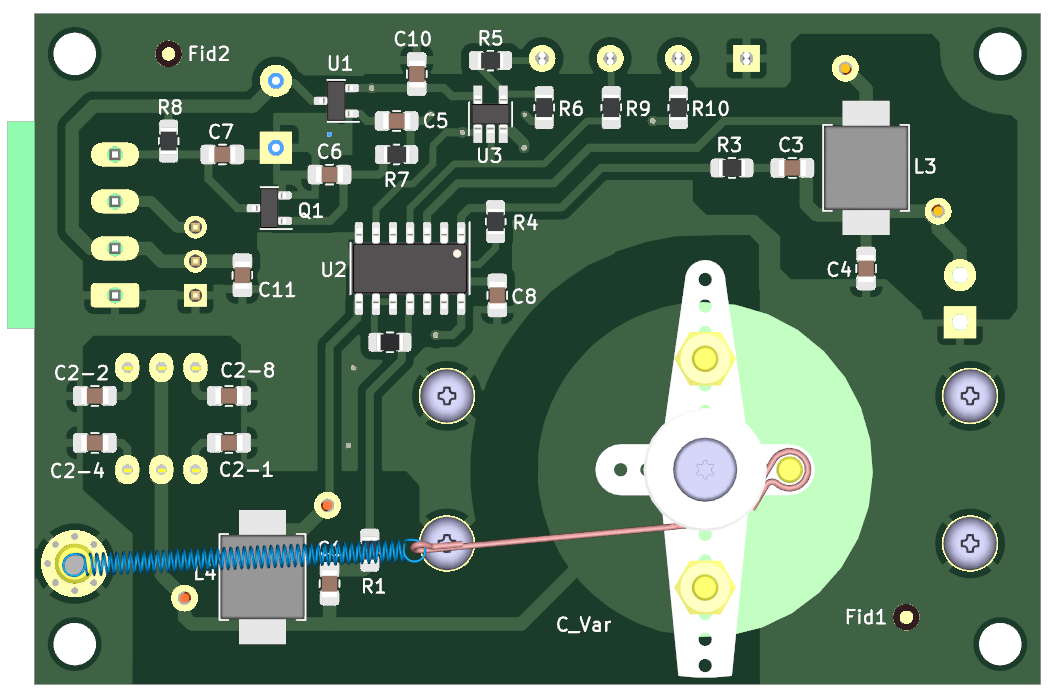
Il servomotore fa ruotare la mezzaluna composta da una sottile lamina di rame (verde chiaro in questa immagine).
La mezzaluna rotante è posizionata sopra a una seconda mezzaluna che è stampata nel rame del PCB.
Il diametro del cerchio delle due mezzalune è di 24 mm e la distanza tra loro è di circa mezzo millimetro.
Nella posizione mostrata in questa immagine le due mezzalune non sono sovrapposte per cui la capacità è minima (una frazione di pF).
Quando il servomotore rota di 180 gradi la mezzaluna rotante si sovrappone completamente alla mezzaluna stampata e la capacità aumenta fino a circa 4 pF.
La molla che tiene in tensione la parte rotante
Il tirante che in questa immagine è per metà una molla azzurra e per metà marrone, in realtà e solo una lunga molla (non c’è il tirante ma è tutto molla).
La molla ha un diametro di 2 mm, produce una forza intorno ai 25 grammi e ruota intorno a una puleggia dal diametro di 6 mm agganciandosi infine ad una vite in ottone che è saldata alla mezzaluna rotante.
La molla ha una duplice funzione, collega la mezzaluna elettricamente alla massa (GND) del circuito e mantiene anche il servo in trazione, evitando così i difetti prodotti dal gioco negli ingranaggi e rendendo quindi molto più precisa la regolazione della capacità.
Schema elettrico
Oscillatori
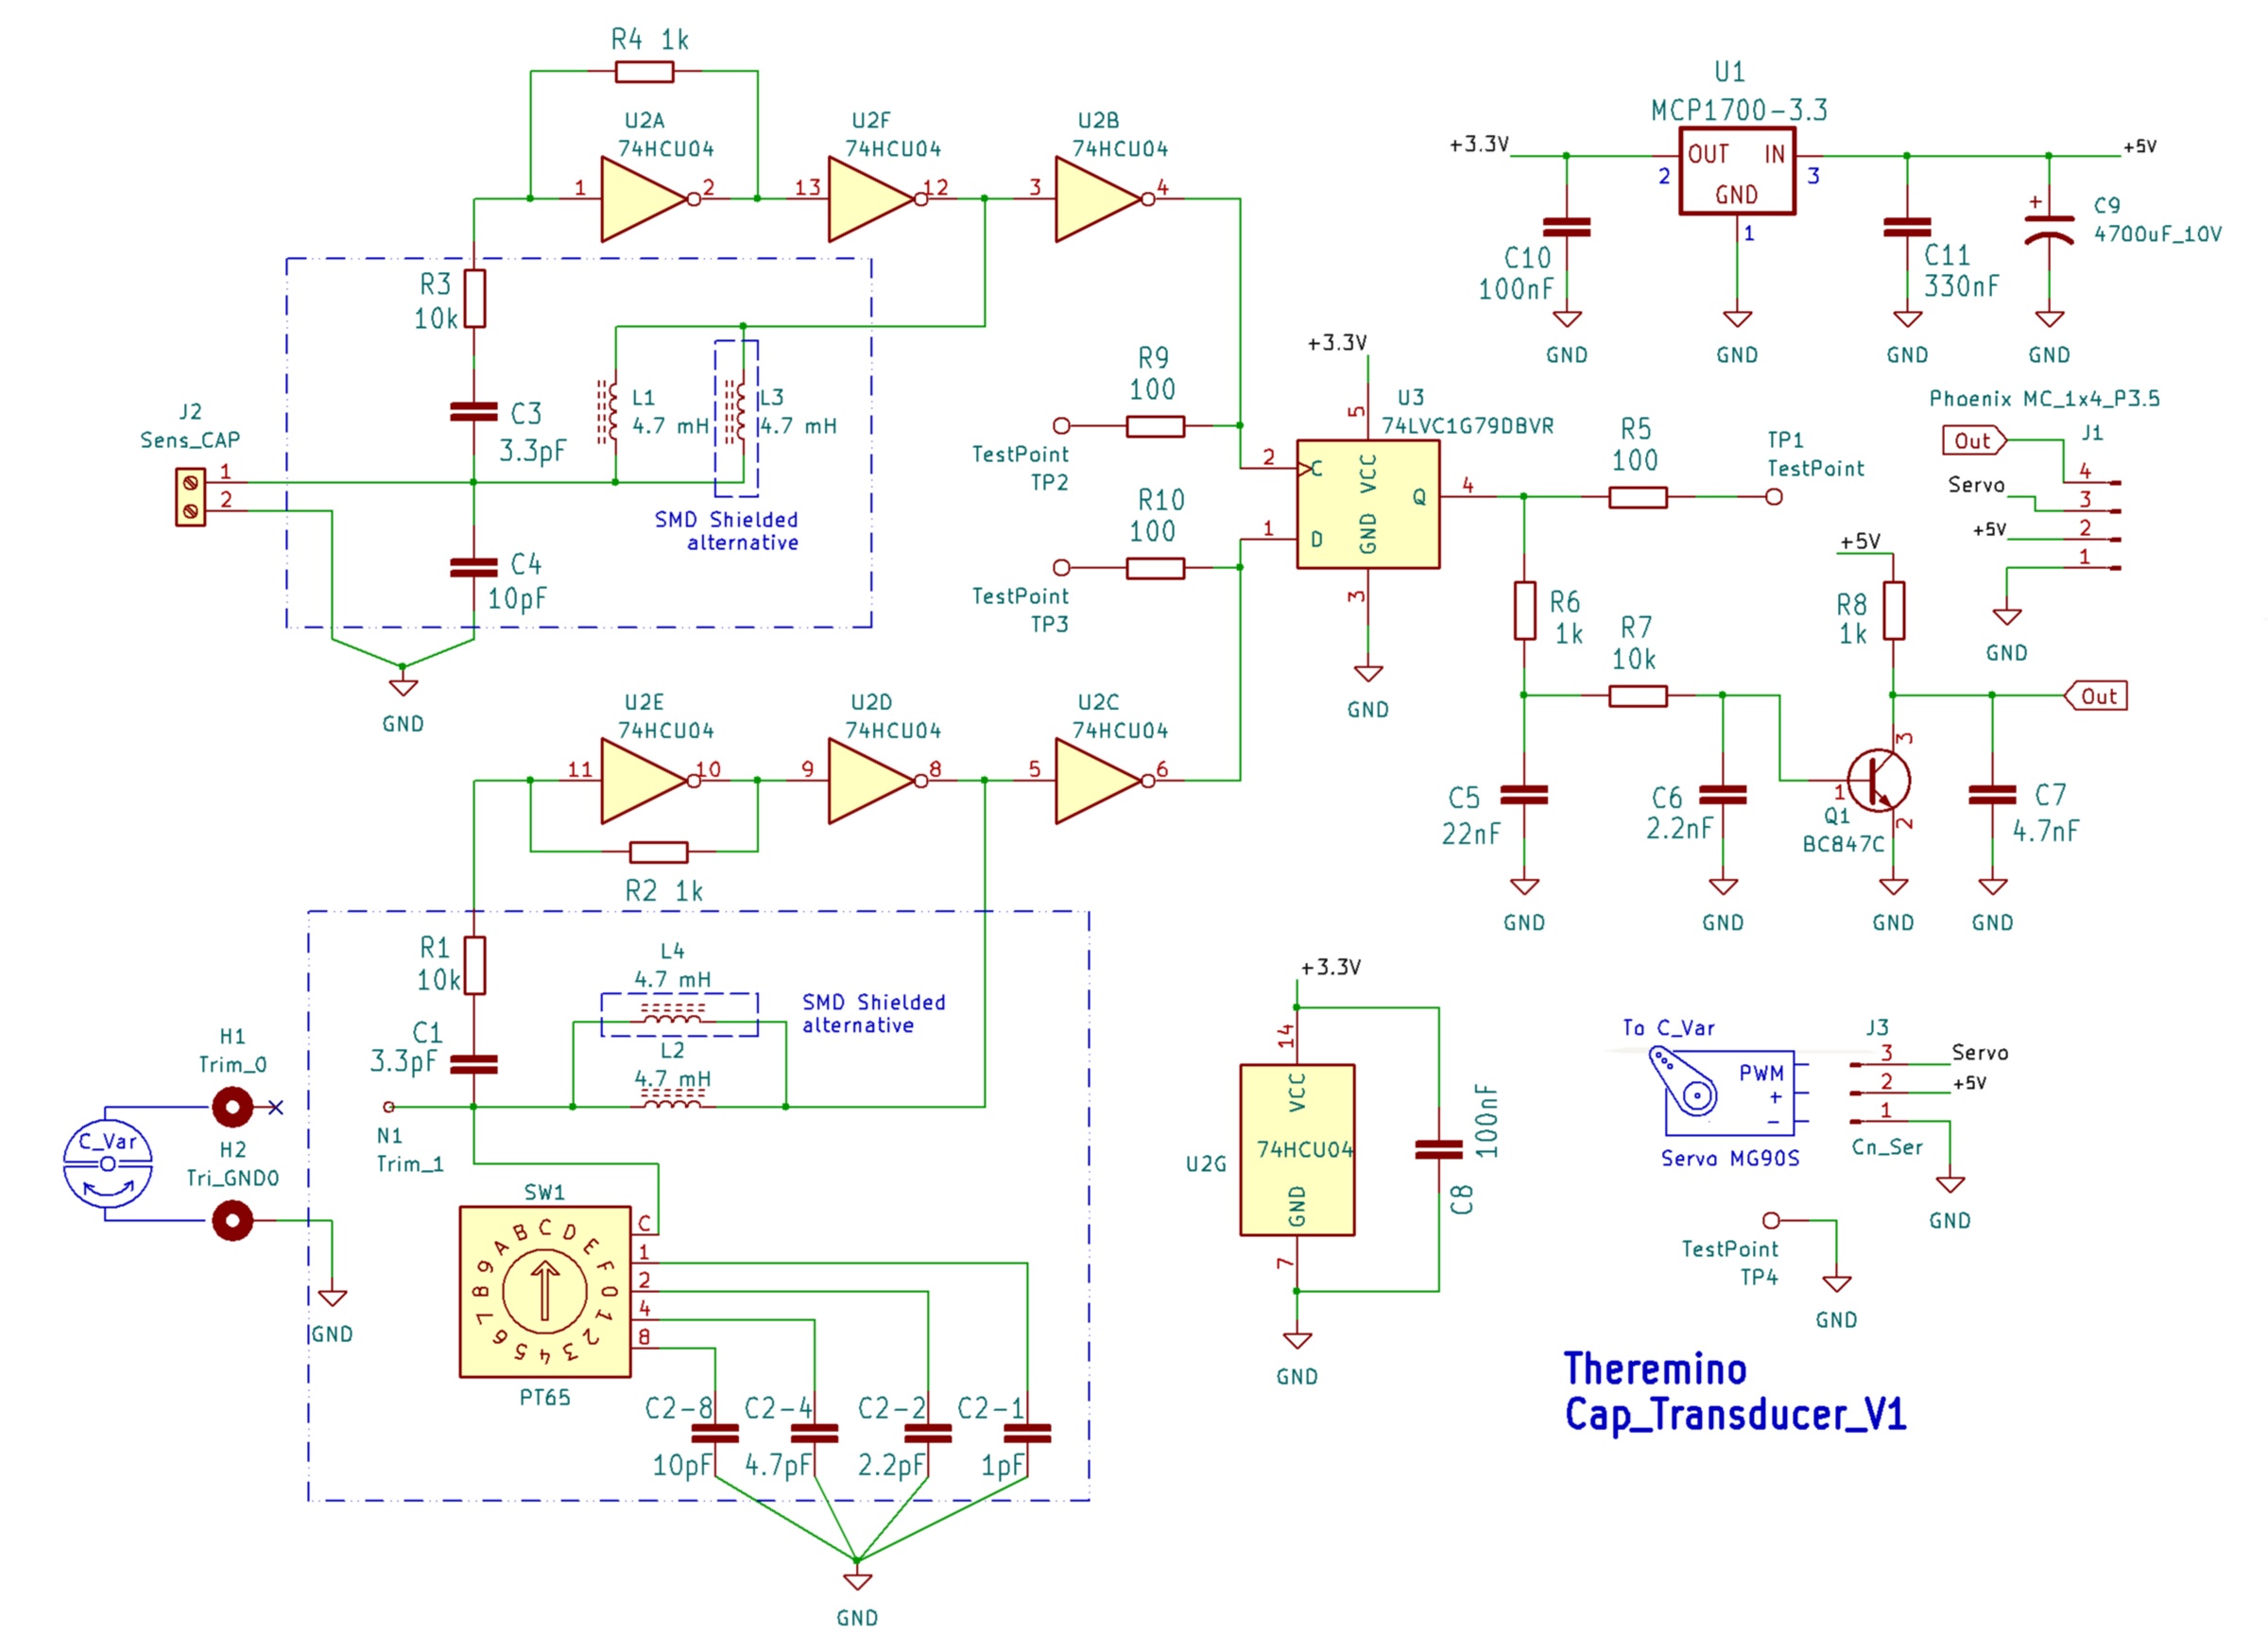
Il circuito è composto da due oscillatori (rettangoli tratteggiati)
Dato che i due oscillatori sono molto simili tra loro si ottiene un’ottima stabilità e la massima cancellazione dei disturbi dovuti alle variazioni di temperatura.
Frequenze di oscillazione
- Frequenza di oscillazione circa 450 Khz con capacità di ingresso di 20 pF
- Frequenza di oscillazione circa 600 KHz con capacità di ingresso di 10 pF
Il primo oscillatore (in alto) varia la sua frequenza in base alla capacità del sensore collegato all’ingresso Sens_Cap
Il secondo oscillatore (in basso) viene regolato (trimming) ad una frequenza fissa che serve come riferimento.
La differenza tra le due frequenze sarà la frequenza del segnale in uscita.
Mixer
L’integrato U3 agisce da mixer e produce in uscita le frequenze somma e differenza tra i due oscillatori.
Il filtro composto da R6, C5, R7, C6, R8 e C7 elimina tutti i disturbi ad alta frequenza e lascia passare in uscita una onda quadra.
Il filtro elimina facilmente il segnale somma (circa a un MHz), ma anche tutti i disturbi con frequenza superiore a 16 KHz
Il segnale in uscita nel punto Out viene inviato al firmware che può misurarlo senza errori solo se si trova nell’intervallo tra 245 Hz e 16 KHz
Pre-regolazione del commutatore SW1
- Il commutatore SW1 è di tipo binario e fornisce sedici posizioni (circa da 1 a 20 pF) con solo quattro condensatori.
- A seconda delle dimensioni del sensore Sens_Cap collegato a all’oscillatore in alto si regola il commutatore SW1 e quindi la capacità applicata all’oscillatore in basso.
- SW1 va regolato su valori piccoli se il sensore Sens_Cap è piccolo (ad esempio qualche centimetro quadro per misurare il livello in una bottiglia)
- SW1 va regolato su valori piccoli se il sensore Sens_Cap è piccolo (ad esempio se si usa una antenna alta un metro per il Theremin)
- SW1 va regolato su valori piccoli se il sensore Sens_Cap è grande (anche fino a un metro quadro per controllare il passaggio di veicoli lontani)
- La regolazione di SW1 si effettua una sola volta e la si dovrà ripetere solo se si cambieranno le dimensioni del sensore Sens_Cap
Operazione di calibrazione
- Quando si avvia la regolazione (trimming) il C_Var pilotato dal servomotore aggiunge capacità fino a che la frequenza dell’oscillatore in basso si avvicina a quella dell’oscillatore in alto.
- Il firmware ferma il servomotore quando l’oscillatore inferiore è ancora a frequenza più alta di quello superiore di circa 500 … 800 Hz
In queste condizioni il segnale in uscita è alla frequenza minima e salirà fino a circa 16 KHz man mano che si aumenterà la capacità all’oscillatore in alto. - Alla fine della regolazione (trimming) del servomotore viene effettuata anche la calibrazione.
Differenza tra trimming e calibrazione
- Il trimming è la operazione di regolazione della capacità dell’oscillatore di riferimento e viene fatta con il servomotore.
- La calibrazione viene effettuata automaticamente dal firmware che si trova nel Cap Detector alla fine di ogni trimming.
- Volendo si può affinare la calibrazione anche in seguito senza bisogno di riavviare il trimming del servomotore.
Punti di test
- Su TP2 e TP3 si può collegare l’oscilloscopio per controllare la frequenza dei due oscillatori.
- Su TP1 si può collegare l’oscilloscopio per controllare la frequenza in uscita dal mixer.
- Su TP1 si può anche collegare un piccolo altoparlante per controllare a orecchio la frequenza differenza.
Se si collega un piccolo altoparlante (o una capsula piezoelettrica) è utile aggiungere un potenziometro da circa 200 … 500 ohm per regolare il volume.
La presenza dei resistori da 100 ohm sui punti di test isola i delicati segnali da quello che si collega esternamente.
Connettore di uscita
Il connettore di uscita J1 ha quattro poli che andranno collegati al corrispondente connettore del modulo Cap Detector
- GND e +5 servono per collegare la massa e la alimentazione.
- Servo porta il segnale di ingresso per il servomotore durante la regolazione della capacità (trimming).
- Out emette il segnale ad onda quadra che verrà misurato dal firmware del Cap Detector.
Regolatore
Il chip U1 trasforma il 5 volt abbastanza instabile (dato che arriva dalla USB o da altri alimentatori) in una tensione a 3.3 volt molto precisa e stabile.
Questo è essenziale per mantenere stabile la calibrazione e ben ferma la nota quando lo si usa per un Theremin.
Modulo – Cap Detector
Il modulo Cap Detector fornisce il collegamento USB con il PC, per programmarlo e per utilizzarlo con applicazioni che stanno sul PC, come ad esempio il Theremin o applicazioni di controllo per processi industriali.
Questo modulo potrebbe anche funzionare senza PC, per cui dopo averlo programmato basterà alimentarlo e fornirà in uscita tensioni variabili e eventualmente anche uscite acceso spento da collegare ad altri apparecchi.
A questo modulo si possono collegare uno o due Cap Transducer che si occupano di misurare la capacità.
- Con due Cap Transducer si potrà costruire un ottimo Theremin (nota e volume) oppure misurare due punti in apparecchi industriali.
- Per aumentare i punti di misura si possono collegare altri Cap Detector ad altri connettori USB
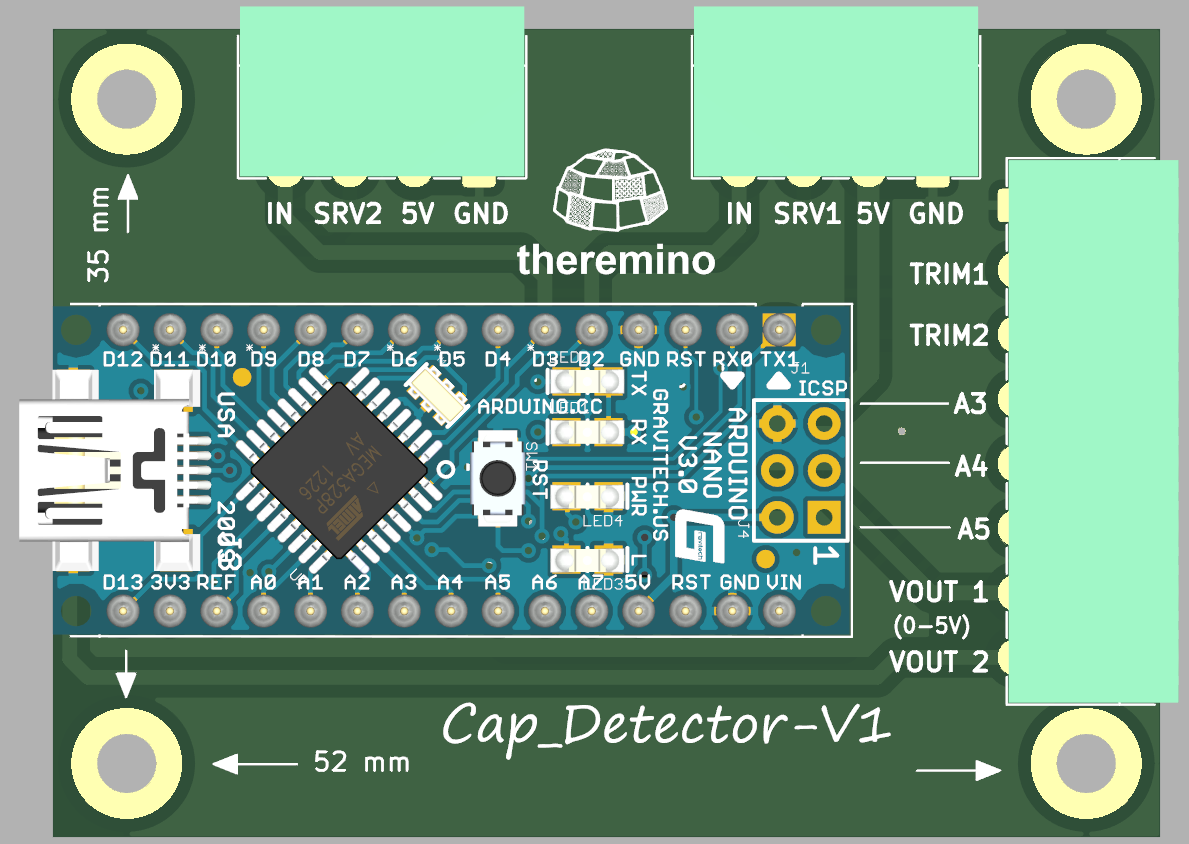
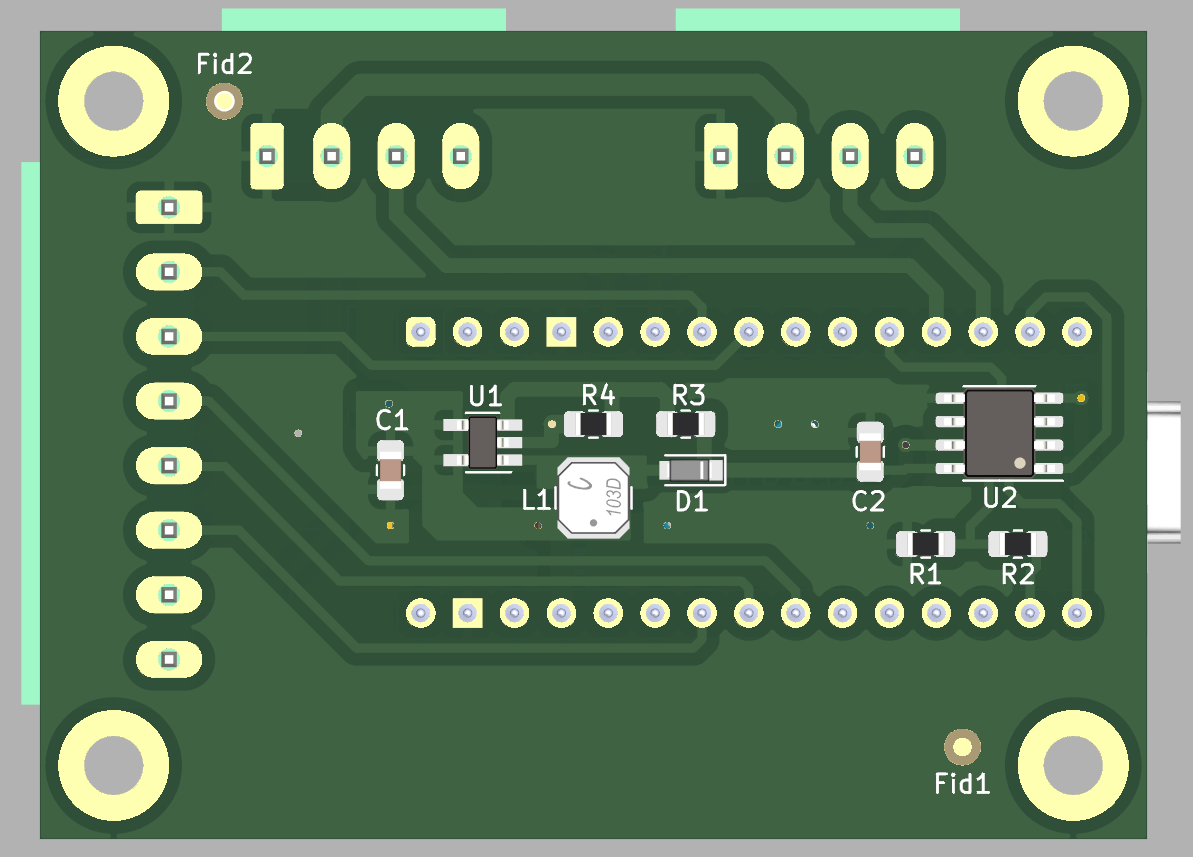
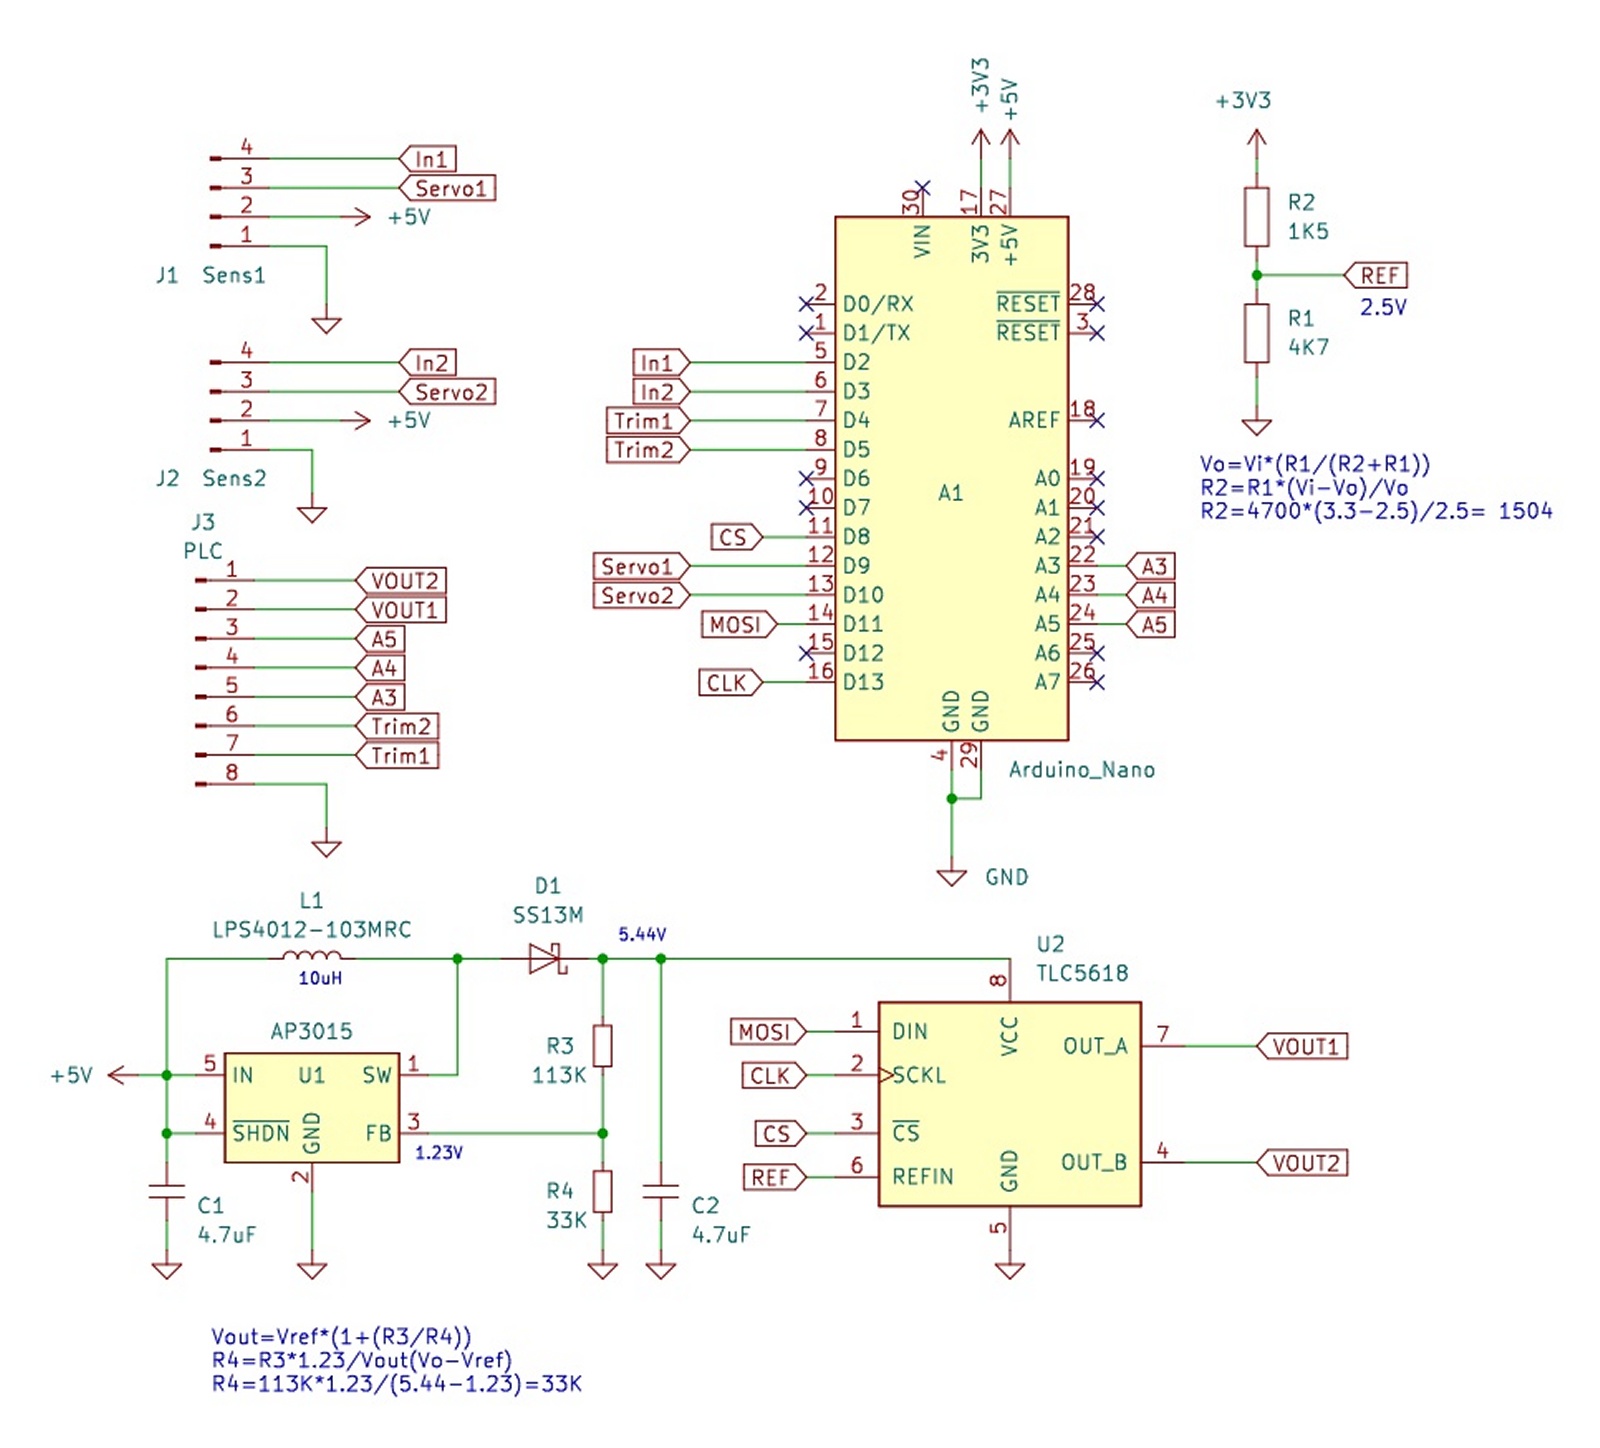
Non c’è molto da dire su questo schema dato che tutto il lavoro di precisione viene fatto nei Cap Transducer e poi nel firmware che si programma nel modulo Nano.
Si collegano uno o due moduli Cap Transducer agli ingressi Sens1 e Sens2
- Sui due ingressi In1 e In2 arrivano i segnali dai due sensori con frequenze da 245 Hz a 20 KHz
- Le due uscite Servo1 e Servo2 sono segnali di controllo dei servomotori per l’azzeramento dei sensori
Se non si utilizza un PC si può collegare un PLC al connettore J3 – PLC
- Le uscite Vout1 e Vout2 forniscono una tensione da 0 a 5 volt proporzionale alla variazione della capacità
- A3, A4 e A5 sono usabili per espansioni future, come ingressi ADC o come uscite digitali
- Trim1 e Trim2 sono ingressi digitali normalmente alti e non agiscono se li si lascia aperti
- Trim1 e Trim2 avviano la regolazione della capacità (trimming) se collegati a un segnale che va a zero o collegandoli a GND con un pulsante
Nella zona inferiore dello schema il chip U1 crea una tensione leggermente maggiore di 5 volt per il chip U2
Grazie alla alimentazione superiore a 5 volt il chip U2 è (che è un DAC) può fornire sulle uscite Vout1 e Vout2 l’escursione completa da 0 a 5 volt
Usare i Cap Detector per il Theremin
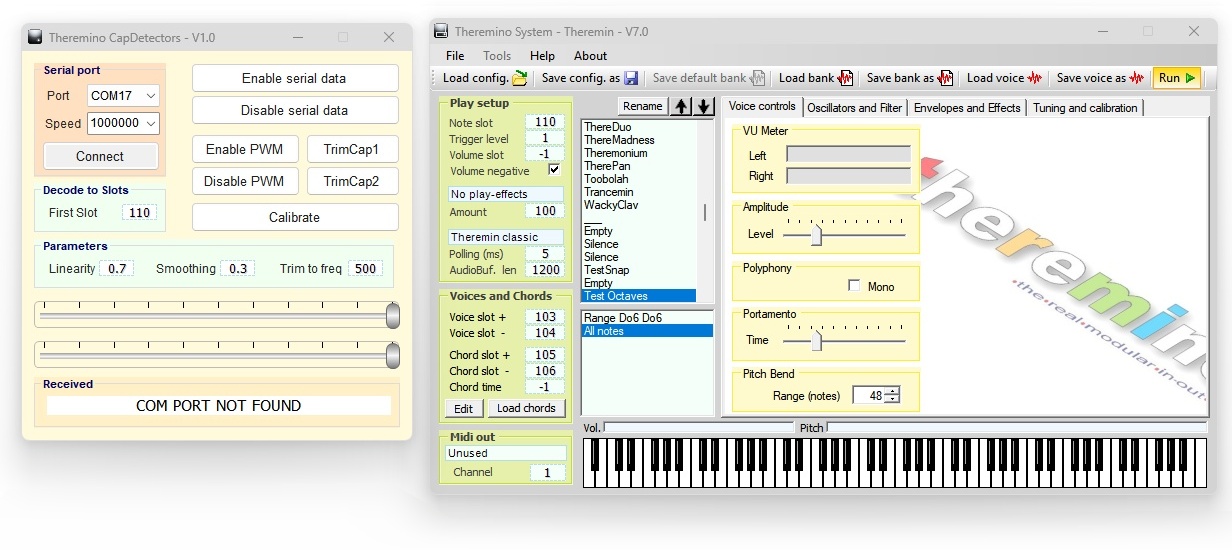
Per il Theremin usavamo: due CapSensor e un Master per collegarli alla USB.
Adesso la configurazione è simile: due CapTransducer e un CapDetector per collegarli alla USB.
I CapTransducer sono più complessi ma non molto più costosi e in compenso il modulo CapDetector contiene solo un Arduino Nano e tre connettori, per cui è molto economico. Eventualmente potreste costruirlo anche su un millefori per risparmiare.
Usare i Cap Detector per applicazioni industriali
Abbiamo progettato il sistema anche per le applicazioni di automazione.
- Non è necessario collegare i moduli a un PC o PLC, in questo caso si utilizzeranno i connettori USB solo per fornire alimentazione.
- Gli ingressi per far partire le regolazioni (trimming e calibrazione) sono pilotabili anche con pulsanti, relè o PLC
- Le due uscite di tensione analogica possono essere usate per pilotare dei relè o per andare verso ingressi ADC di un PLC.
Possibili applicazioni
- Misurare il livello del liquido nelle bottiglie o vasetti di vetro.
- Controllare la posizione di parti metalliche.
- Controllare l’andamento di processi chimici.
- Rivelare il passaggio di persone o veicoli.
Precisione
La precisione ottenibile varia a seconda delle distanze di posizionamento e della dimensione dei sensori.
Nel caso di controllare il livello in una bottiglia si possono ottenere ripetibilità anche di un decimo di millimetro.
In alcuni casi (ad esempio se la bottiglia non passa sempre esattamente in centro) si potrebbero utilizzare due sensori ai lati della bottiglia e fare la media per migliorare la precisione.